ETH Zurich научил погрузчик John Deere делать wheelie
Исследователи ETH Zurich обучили 5-тонный John Deere 332G делать wheelie методом RL — без демонстраций человека, только через симуляцию и sim-to-real перенос.
 Влад Макаровпроверил и опубликовал
Пятитонная машина, которую обычно представляешь по колено в грязи и за рычагами усталого оператора, вдруг отрывает передние колёса от земли и встаёт на дыбы, как норовистая лошадь. Кабина задирается к небу, гидравлика натужно держит баланс на двух задних шинах — а за рычагами никого нет. Машиной управляет нейросеть, которая ни разу в жизни не видела, как это делает человек.
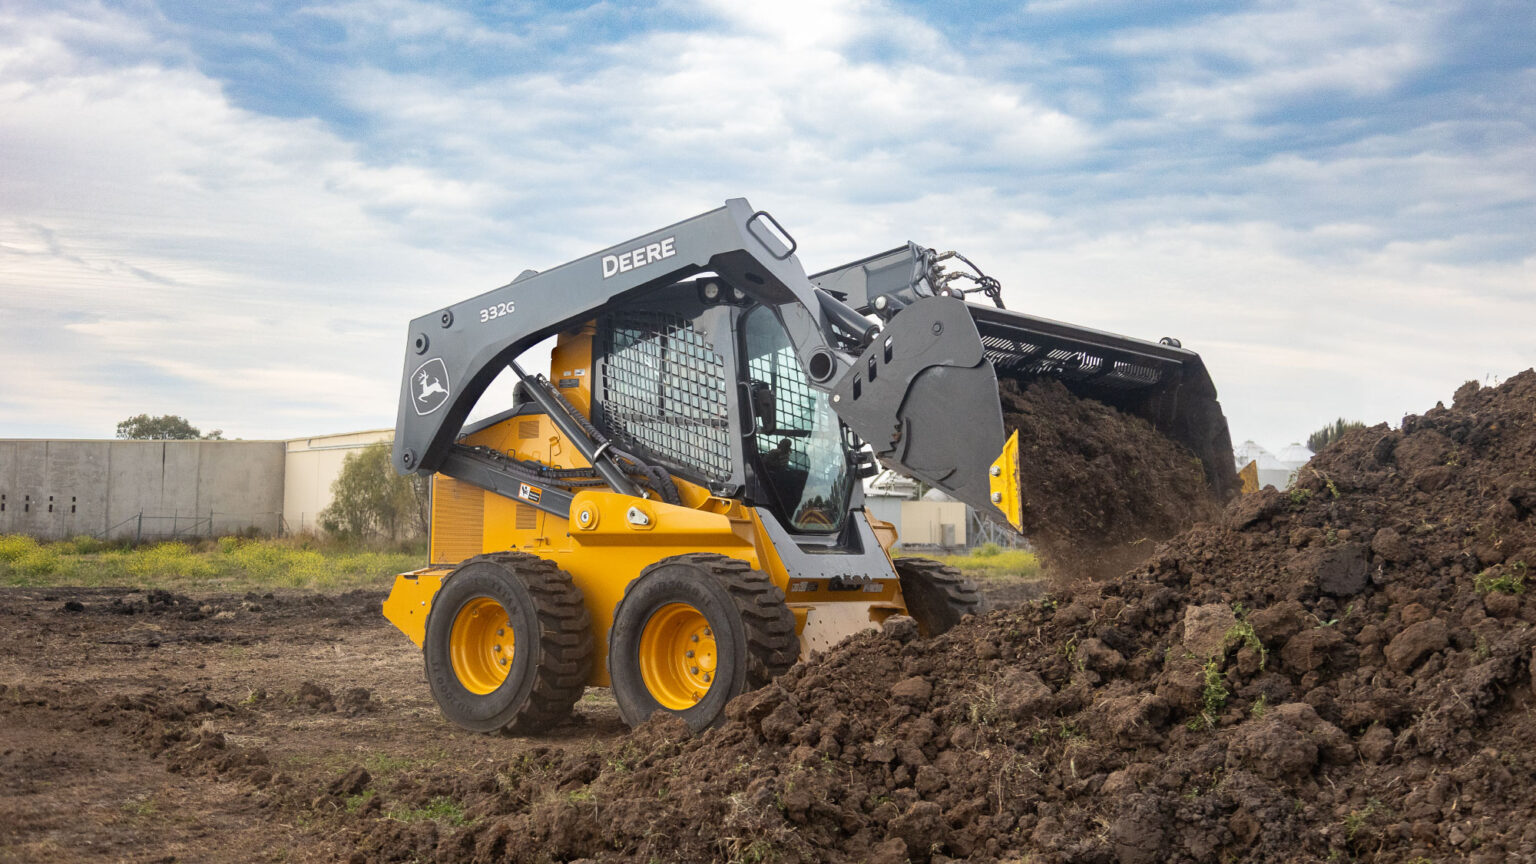
Это не кадр из рекламного ролика и не монтаж. Это John Deere 332G — операционный мини-погрузчик с бортовым поворотом (skid-steer loader) массой около пяти тонн, которым в Robotic Systems Lab (RSL) ETH Zürich научились управлять так, чтобы он сам поднимался на два колеса, балансировал, ехал по неровной земле, крутился на месте и аккуратно садился обратно на все четыре колеса. Работа вышла 11 ноября в журнале Science Robotics под названием «Heavy metal acrobatics: Learning dynamic control for skid-steer loaders», а спустя неделю видео с балансирующим погрузчиком разошлось по соцсетям и собрало на Reddit, в сабреддите r/singularity, больше 1300 апвоутов и за сотню комментариев — по меркам технического контента это почти вирусный хит.
Цирковой трюк, который раньше умели единицы
Балансировать мини-погрузчик на двух колёсах — задача не выдуманная исследователями ради красивого видео, а вполне реальная дисциплина. Книга рекордов Гиннесса фиксирует отдельные номинации на самую долгую балансировку на двух колёсах, наибольшее число оборотов на двух передних колёсах за минуту и самый долгий wheelie — и ставят эти рекорды не случайные люди, а горстка элитных операторов строительной техники, годами оттачивающих трюк на профессиональных шоу. Авторы статьи прямо пишут, что их цель — воспроизвести именно эти акробатические манёвры автоматически, силами алгоритма, а не человека за джойстиками.
Сложность в том, что мини-погрузчик с бортовым поворотом — машина с нелинейной и капризной динамикой: у него нет руля, поворот происходит за счёт разницы скоростей колёс по бокам, а приводит всё это в движение гидравлика с её запаздываниями, сжимаемостью жидкости и прочими прелестями, которые плохо поддаются аккуратному математическому описанию. Добавьте сюда габариты и вес в пять тонн — и становится ясно, почему эксперименты на живой машине, если бы приходилось набивать шишки вживую, были бы попросту опасны.
Симуляция, домен-рандомизация и ни одной демонстрации человека
Именно поэтому команда — вместе с Blue River Technology (калифорнийским подразделением John Deere, специализирующимся на точном земледелии), швейцарской Gravis Robotics и Intelligent Systems Lab корпорации Intel — пошла другим путём. Политику управления обучали целиком в симуляции методом обучения с подкреплением (reinforcement learning), намеренно рандомизируя параметры виртуальной машины и среды — массу, трение, задержки гидравлики, неровности грунта — так, чтобы готовый алгоритм не «затачивался» под одну-единственную идеальную модель погрузчика, а работал устойчиво при любом разбросе параметров, с которым может столкнуться на реальной стройплощадке. Человеческих демонстраций — записей того, как профессиональный оператор выполняет wheelie — в обучающих данных не было вообще: ни единой. Готовую политику затем перенесли на физическую машину без дополнительной тренировки на ней самой — это и есть классический sim-to-real перенос, работающий здесь в особенно нагруженном, буквально тяжеловесном варианте.
Технически задачу разбили на четыре отдельных манёвра, которые обучали по отдельности, а затем соединили в единый сценарий:
- подъём на два передних колеса из положения стоя на четырёх;
- удержание баланса, включая движение по пересечённой местности с буграми высотой до 75 сантиметров, прохождение заданных траекторий и вращение на месте;
- управление ковшом — раскачивание рукояти вперёд-назад прямо во время балансировки, без потери равновесия;
- мягкая посадка обратно на все четыре колеса.
Сам подъём на два колеса устроен почти как трюк каскадёра: машина даёт полный газ назад, затем резко вперёд, чтобы задрать нос, и снова назад, чтобы выгрузить накопленный момент на передние колёса, — команды на пределе того, что способна выдать гидравлика. А вот посадка, как ни странно, оказалась самой показательной частью эксперимента. Как только включается контроллер посадки, он сперва разгоняет машину вперёд, чтобы она быстро и предсказуемо опустилась на задние колёса, а примерно через 2,5 секунды переключается на полный реверс — это гасит удар и не даёт передним колёсам подпрыгнуть. Для сравнения в статье приводится заход без управляющих команд вообще: там погрузчик просто грохается оземь, подпрыгивает и раскачивается туда-сюда — наглядная иллюстрация того, зачем вообще нужен был весь этот reinforcement learning, а не просто отпустить машину падать по законам физики.
 Фото: RDO Equipment Co., официальный дилер John Deere
Авторы проверили метод не только на 332G: в дополнительных материалах статьи фигурирует и вторая машина — тяжёлый экспериментальный прототип Super Mega Bot, который та же политика провела по неровному грунту и которому не помешали внешние толчки. Это слабый, но всё же аргумент в пользу того, что метод не «подогнан» под один конкретный погрузчик, а переносится между разными шасси с бортовым поворотом.
Почему это разошлось по Reddit
Пользователь 141_1337 выложил в r/singularity ролик с описанием «исследователи ETH Zurich научили пятитонный погрузчик John Deere делать wheelie, балансировать на двух колёсах, преодолевать препятствия высотой 75 сантиметров и безопасно приземляться — ИИ перенесён из симуляции на реальную машину напрямую, без дополнительного обучения». Пост собрал свыше 1300 голосов и больше сотни комментариев — для сабреддита, где обычно обсуждают языковые модели и гипотетический ИИ будущего, вид неуклюжей с виду строительной машины, вытворяющей цирковые трюки без оператора, оказался зрелищем редким и потому особенно залипательным. Ролик разошёлся и дальше — в Instagram, на X, в профильных робототехнических пабликах, причём многие комментаторы отмечали именно то, что бросается в глаза и неспециалисту: груда металла весом в пять тонн держит равновесие плавнее, чем от неё ожидаешь.
Самой лаборатории такое внимание не в новинку. RSL под руководством профессора Марко Хуттера (Marco Hutter) — это та же команда, что стоит за четвероногими роботами ANYmal, регулярно штурмующими полосы препятствий в вирусных видео последних лет. Погрузчик, делающий wheelie, логично встраивается в ту же традицию: лаборатория явно умеет не только писать статьи, но и снимать зрелищные ролики под них — на проектной странице выложены все экспериментальные видео, включая и неудачную «жёсткую» посадку для контраста.
Зачем это нужно за пределами эффектного ролика
Авторы статьи сами довольно осторожны в формулировках практической пользы — и это тоже симптоматично для серьёзной научной работы, в отличие от маркетингового пресс-релиза. Они указывают на два применения, оба сформулированы в сослагательном наклонении. Первое — погрузка машины на платформу грузовика без пандусов, за счёт балансировки на передних колёсах, когда трап попросту недоступен или неудобен. Второе — снижение проскальзывания шин и повреждения грунта при манёврах на деликатной поверхности, где резкие рывки на четырёх колёсах оставляют больше следов, чем контролируемое движение на двух.
Более широкий тезис звучит так: освоенные навыки динамического управления — это строительные блоки для последующей автоматизации более длинных и скучных задач в строительстве, горнодобыче и сельском хозяйстве. Именно нехватка операторов тяжёлой техники авторы называют одной из причин, по которым индустрия вообще движется в сторону автономности. При этом в самой публикации есть характерная оговорка: работа выполнена исключительно в исследовательских целях, и ничто в статье не следует трактовать как одобрение со стороны Blue River Technology или John Deere для повторения этих манёвров с тяжёлой техникой за пределами конкретного экспериментального протокола — то есть повторять трюк на своей стройплощадке компании явно не рекомендуют.
Что это значит
Для индустрии тяжёлой техники это ещё один сигнал, что reinforcement learning и перенос политик из симуляции в реальность перестают быть игрушкой для ног и колёс четвероногих роботов и постепенно добираются до машин, где цена ошибки измеряется тоннами металла и реальной физической опасностью для людей вокруг. Пока это демонстрация на пределе возможностей — трюк, а не рабочая функция экскаватора, — но сам факт, что алгоритм, не видевший ни одной записи человека, воспроизводит манёвр уровня рекорда Гиннесса, говорит о зрелости подхода domain randomization применительно к действительно тяжёлой, нелинейной и небезопасной для экспериментов технике.
Для читателя, далёкого от робототехники, главный вывод проще: граница между «эффектным роликом для вирусного охвата» и «серьёзной рецензируемой публикацией в Science Robotics» в этом случае практически стёрлась — редкий случай, когда ролик, собравший тысячи реакций на Reddit, и статья, прошедшая почти девять месяцев рецензирования (с февраля по октябрь 2026 года), описывают буквально один и тот же результат. Ждать стоит скорее не серийных погрузчиков-акробатов на стройках, а постепенного переноса тех же приёмов обучения на менее зрелищные, но более полезные задачи — копание, погрузку, работу на сложном рельефе без участия оператора.