Apple посадила Qwen на спину робота: Mac mini вместо облака
Исследователи Apple показали HALO: гуманоид Unitree G1 с Mac mini M4 Pro на спине и Qwen на борту выполняет команды в незнакомых квартирах с успехом 91%.
 Влад Макаровпроверил и опубликовал
Представьте робота, у которого вместо подключения к облаку — Mac mini в рюкзаке, а вместо фирменной модели Apple — китайский опенсорс. Именно такую конструкцию описали исследователи Apple в статье на arXiv от 4 ноября: система HALO управляет гуманоидом Unitree G1 в квартирах, которые робот никогда не видел, и справляется с командами в 91% случаев. Пост об этом собрал 730 апвоутов на r/singularity — и неудивительно: здесь сошлись сразу два тренда, Apple Silicon как платформа для ИИ и Qwen как опенсорс-модель по умолчанию.
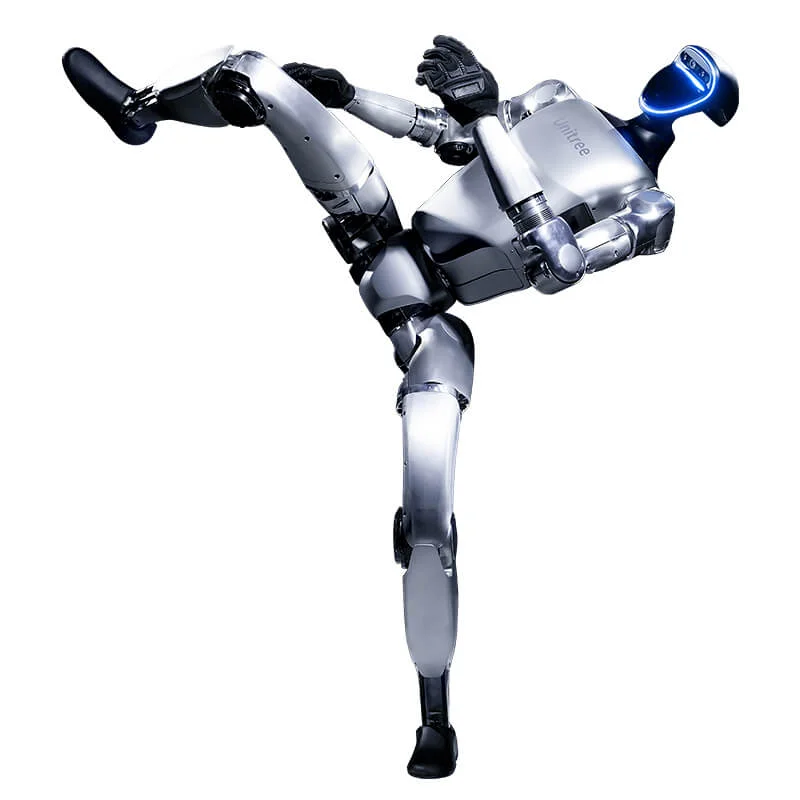 Фото: Unitree Robotics
Как это устроено
Робот почти серийный: китайский Unitree G1 с двумя доработками — широкоугольной камерой на голове и защитным кожухом на спине, внутри которого Mac mini M4 Pro с 64 ГБ памяти, запитанный прямо от шины робота. Никаких внешних кабелей и облачных серверов в базовой конфигурации.
Мозгов два, оба на Qwen. «Директор» — Qwen3.6-35B-A3B в 4-битном квантовании через Apple MLX — раз в пару секунд превращает фразу оператора в последовательность задач и перезапускает провалившиеся. Генератор движений с замороженной Qwen3.5-2B в роли глаз смотрит на картинку трижды в секунду и рисует пять секунд движения всего тела, из которых исполняется только первые полсекунды — уже исполненные кадры подмешиваются обратно, чтобы план не дёргался на стыках. Третий слой — трекер на 50 Гц на штатном Jetson внутри робота, который переводит план в команды для 29 суставов. Без этой склейки планов успех задачи «сесть» падает с 84% до 24% — техника, а не модель, держит всю конструкцию.
Обучалась система вообще без людей-операторов: вместо часов телеуправления — тысяча процедурно сгенерированных квартир, которых не существует. Данные собирали на 250 GPU H100, и масштаб решает: с одной виртуальной квартирой задача «сесть» удаётся в 43% случаев, с тысячей — в 84%.
Что показали испытания
В шести реальных незнакомых помещениях робот прошёл 360 испытаний по шести одиночным задачам. Пролезть под стол — 100%, боком в полуоткрытую дверь — 93%, дойти до названного объекта — 92%, проползти под препятствием — 90%, толкнуть коробку — 88%, сесть на стул или диван — 85%.
Честности ради, цепочки задач проседают: в среднем 70%, а трёхшаговая последовательность «пригнуться — дойти — толкнуть» срабатывает лишь в половине случаев. Встав после приседания, робот может оказаться головой не в ту сторону, потерять коробку из виду и отвлечься. Добавление седьмого навыка по-прежнему требует ручной работы: человек пишет описание и ключевые кадры движения.
Apple не анонсировала никакого робота — это исследование, а G1 куплен как платформа. Но сигнал считывается легко: «тяжёлое» рассуждение для робототехники уже помещается в настольный компьютер из магазина, а выбирая мозг для него, исследователи Apple взяли открытую модель Alibaba — ту самую, которая заменит ChatGPT в Apple Intelligence для Китая. Для сторонников локального ИИ это лучшая реклама года: камера робота, гуляющего по чужой квартире, не отправляет ни одного кадра в облако.